Autonomna mobilnost nije ograni?ena samo na velike gradove. Eksperimenti koji se provode na autonomnim vozilima moraju uklju?iti posebnosti slabo naseljenih podru?ja. Naime, takva se podru?ja suo?avaju s lošom prometnom povezanoš?u i sve brojnijim izazovima.
Cilj nedavno završenog istraživa?kog projekta TORNADO bio je otkriti komunikacijsku infrastrukturu i tehnologije uz koje ?e usluge autonomne mobilnosti postati dostupne u ruralnim i prigradskim podru?jima. Projekt se temeljio na dva slu?aja uporabe, a u njemu su zajedno sudjelovali industrijski i akademski partneri, aglomeracijska zajednica i lokalno stanovništvo.
U tu svrhu provedena su dva eksperimenta vezana uz usluge autonomne i elektri?ne mobilnosti, uklju?uju?i sveobuhvatno validacijsko ispitivanje u stvarnim uvjetima:
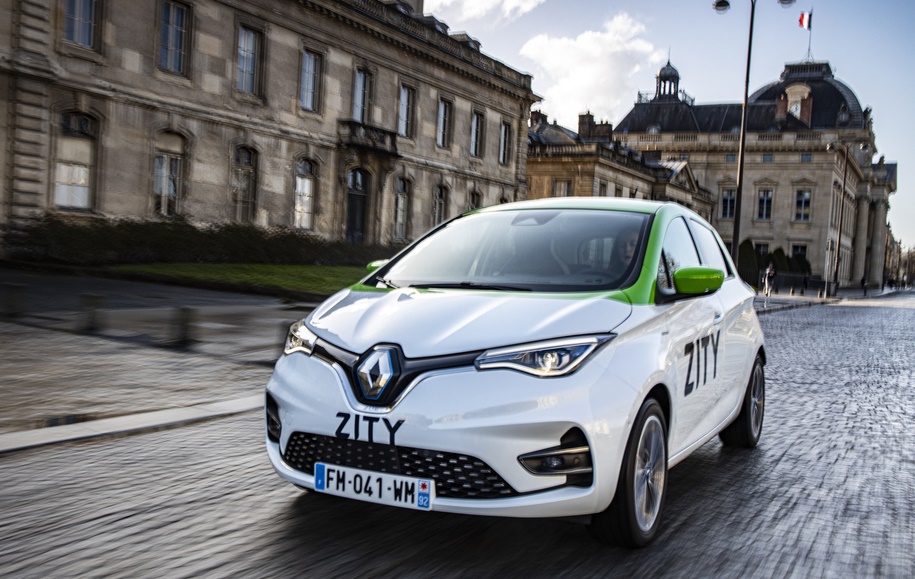
– usluga dijeljene mobilnosti, testirana uz pomo? Renaulta ZOE kako bi se lokalna željezni?ka stanica u Gazeranu izravno povezala s poslovnim parkom Bel Air – La Forêt u Rambouilletu (na jugozapadu Pariza)
– usluga prijevoza putnika na kratkim relacijama unutar poslovnog parka Bel Air.
Tehni?ka faza projekta TORNADO temeljila se na definiranju i razvoju rješenja za autonomnu vožnju, kao i razvoju komunikacijske infrastrukture i tehnologija kako bi se:
• Pove?ala sigurnost: strojna i programska oprema, ugra?ena i daljinski povezana rješenja, povezanost vozila s infrastrukturom itd.
• Udovoljilo posebnim zahtjevima prigradskih i ruralnih podru?ja: uske ceste, kružni tokovi, prepreke koje smanjuju vidljivost, nedostatak oznaka na cesti, promjene u vrsti terena, uski tuneli s jednim prometnim trakom itd.
Misija Grupe Renault bila je sljede?a: ostvariti 13 kilometara potpuno autonomne vožnje u spomenutim uvjetima i tako izravno povezati željezni?ku stanicu u Gazeranu s poslovnim parkom Bel Air u Rambouilletu.
Svrha ispitivanja složenih uvjeta vožnje u ruralnim i prigradskim podru?jima bila je sljede?a:
• poboljšati perceptivne sposobnosti autonomnih vozila i omogu?iti im da u stvarnom vremenu prepoznaju prepreke u krugu od 360 stupnjeva (vrsta prepreke, veli?ina i udaljenost od vozila)
• mo?i locirati i kontrolirati autonomno vozilo (s dopuštenim odstupanjem od 20 cm od zadane putanje) kako bi se osiguralo da slijedi putanju ?ak i na uskim cestama i razli?itim terenima
• odgovoriti na problem privremenog gubitka GPS signala i vožnje u uvjetima nepostoje?e vidljivosti, primjerice prilikom vožnje tunelima s jednim trakom
• posti?i brzinu koju putnici i drugi sudionici u prometu smatraju uobi?ajenom, tj. brzinu od 70 km/h u autonomnom na?inu rada.
Imaju?i to na umu, suradnici na projektu odlu?ili su ispitati funkciju razli?itih sastavnica povezane infrastrukture (povezani semafori i ugra?ene kamere s pomo?u kojih vozila prepoznaju nevidljive prepreke).
Ispitivanje slu?aja uporabe zaokruženo je stvaranjem usluge prijevoza „od vrata do vrata” u poslovnom parku Bel Air. Rije? je o autonomnom elektri?nom shuttleu koji može prevesti do 10 ljudi i koji je ispitan na kružnoj ruti koja povezuje razli?ite stanice u parku.
Kako bi prijevoz putnika s jednog kraja poslovnog parka na drugi bio siguran, u shuttle su ugra?eni novi sustavi naših partnera koji omogu?uju naprednu percepciju vozila, iskorištavanje infrastrukturnih mogu?nosti za širenje percepcije i automatizaciju sigurnosnih sustava.
Testiranim vozilima Renault ZOE i shuttleom upravljano je s pomo?u iste mobilne aplikacije te su sinkronizirani kako bi pružili nesmetanu uslugu tijekom ispitivanja.